Programmer un objet technique en CM2 : leçon, exercices et évaluation
Compétence du programme : Identifier la chaîne d'information et d'action d'un objet programmable ; repérer capteurs et actionneurs ; coder un algorithme simple agissant sur le comportement d'un objet ; comprendre et critiquer un programme simple
Par Bastien Morel · Publié le 26/09/2026
La fiche à imprimer, gratuite
Télécharger la fiche (PDF) Fiche élève sans corrigé
Autres formats de la même fiche :
Vidéoprojection pour la classe Adaptée DYS police et espacement adaptés Éco d'encre noir et blanc

Nova te lit la leçon
L'essentiel avec Nova
- Nova te donne le plan : un capteur reçoit un signal, le programme traite l’information, puis un actionneur réalise une action.
- Un algorithme est une suite d’instructions précises placées dans un ordre utile.
- Pour comprendre un programme, lis chaque bloc, imagine ce qui se passe et vérifie que le comportement obtenu correspond bien au but.
Un objet technique qui réagit
Observe autour de toi : une lampe qui s’allume quand il fait sombre, une porte automatique qui s’ouvre à ton approche, un robot qui évite un obstacle ou un passage piéton qui donne un signal sonore sont des objets techniques. Certains objets réalisent toujours la même action quand tu appuies sur un bouton. D’autres réagissent à ce qui se passe autour d’eux. Ils peuvent détecter la lumière, un mouvement, une distance, une température ou la pression d’un bouton. Ils sont alors programmables ou commandés par un programme. Un objet programmable ne réfléchit pas comme un humain : il suit exactement les instructions qui ont été écrites pour lui. Si une instruction manque, si elle est mal placée ou si elle est imprécise, l’objet peut avoir un comportement inattendu. Nova te rappelle une règle importante : un robot est très obéissant, mais il ne devine jamais ce que tu voulais dire. Tu dois donc préparer des consignes claires, dans le bon ordre. Pour étudier cet objet, distingue ce qu’il reçoit, ce qu’il traite et ce qu’il fait.
De l’événement à l’action
| Étape | Question à te poser | Exemple : veilleuse automatique |
|---|---|---|
| Recevoir | Que détecte l’objet ? | Le capteur de lumière détecte que la pièce devient sombre. |
| Traiter | Quelle décision prend le programme ? | Le programme compare la luminosité à la valeur choisie. |
| Communiquer | Quelle information circule dans l’objet ? | Le programme envoie l’ordre « allumer ». |
| Agir | Que fait l’objet ? | La lampe produit de la lumière. |
Signal, information et chaîne d’information
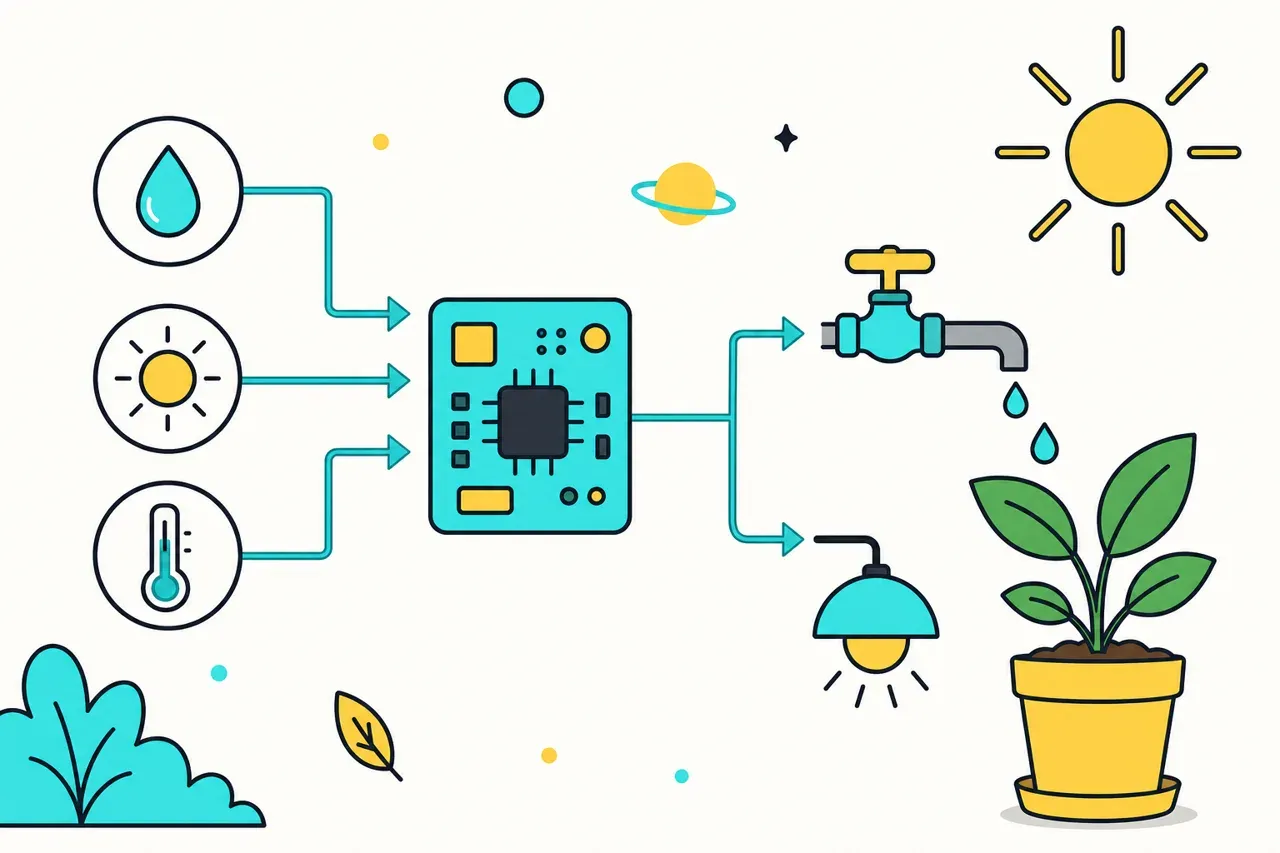
Un signal est quelque chose que l’objet peut recevoir ou envoyer. Il peut être lumineux, sonore, électrique ou numérique. Par exemple, la lumière qui arrive sur un capteur est un signal lumineux. La pression de ton doigt sur un bouton crée un signal électrique dans l’objet. Une information est ce que l’objet comprend grâce au signal. Le signal lumineux peut devenir l’information : « il fait sombre ». Le signal du bouton peut devenir l’information : « le bouton est appuyé ». Ne confonds pas les deux : le signal est ce qui circule ou ce qui est détecté ; l’information donne du sens à ce signal. Dans une chaîne d’information, l’objet reçoit des signaux, les transforme en informations utiles, les traite puis envoie des ordres. Cette chaîne comporte souvent trois fonctions. D’abord, elle acquiert des informations avec un capteur. Ensuite, elle traite ces informations grâce à un programme enregistré dans une carte programmable. Enfin, elle communique une décision à une autre partie de l’objet : par exemple l’ordre de démarrer un moteur ou d’allumer une lampe. La carte programmable est un petit dispositif électronique capable de suivre un programme. Elle reçoit les informations des capteurs et envoie des ordres.
Reconnais les éléments importants
- Le capteur détecte une grandeur ou un événement : lumière, son, température, mouvement, distance, pression sur un bouton.
- Le bouton peut être un capteur : il indique si quelqu’un appuie ou n’appuie pas.
- La carte programmable exécute les instructions du programme et prend une décision selon les informations reçues.
- L’actionneur reçoit un ordre et produit une action observable : un moteur tourne, une lampe s’allume, un buzzer émet un son.
- Le programme contient les instructions données à la carte programmable.
- La chaîne d’action permet de réaliser l’action décidée : elle utilise notamment un actionneur et une source d’énergie.
Capteur ou actionneur ?
Pose-toi cette question : « Cet élément reçoit-il une information venant de l’extérieur, ou produit-il une action ? » S’il détecte, c’est un capteur. S’il fait bouger, éclaire ou sonne après avoir reçu un ordre, c’est un actionneur. Une LED est un actionneur : elle produit de la lumière. Un capteur de lumière est un capteur : il mesure la lumière reçue.
Lire la chaîne complète d’un robot
Imagine un robot qui avance sur une table. Devant lui, un capteur de distance envoie un signal et repère un obstacle. Cette mesure devient l’information : « obstacle proche ». La carte programmable lit cette information. Le programme contient la règle : « si un obstacle est proche, alors arrêter les moteurs ; sinon avancer ». La carte envoie donc un ordre aux moteurs. Les moteurs sont des actionneurs : ils transforment l’énergie électrique en mouvement. Dans cet exemple, le capteur de distance appartient à la chaîne d’information. La carte programmable appartient aussi à cette chaîne, car elle traite l’information. Les moteurs appartiennent à la chaîne d’action, car ils font avancer ou arrêter le robot. La batterie fournit l’énergie nécessaire au fonctionnement. Elle n’est ni un capteur ni un actionneur : elle permet aux différents éléments de fonctionner. Lorsque tu dois représenter une chaîne, utilise des flèches. Elles montrent le sens de la circulation : capteur → carte programmable → actionneur. Ajoute le nom de l’information sur une flèche si cela aide à comprendre. Par exemple : « distance mesurée », puis « ordre d’arrêt ».
Écrire un algorithme précis
Un algorithme est une suite ordonnée d’instructions permettant d’atteindre un but. Avant de programmer, annonce clairement le but. Par exemple : « faire avancer le robot puis l’arrêter devant un obstacle » ou « allumer une lampe quand la pièce est sombre ». Découpe ensuite l’action en petites étapes. Commence souvent par le démarrage : « quand le programme commence ». Puis indique ce que l’objet doit faire ou vérifier. Une instruction peut demander une action : « avancer », « allumer la LED », « jouer un son ». Elle peut aussi demander d’attendre : « attendre 2 secondes ». Enfin, tu peux utiliser une condition. Une condition pose une question qui n’a que deux réponses possibles : oui ou non. La structure la plus fréquente est : si … alors … sinon …. Exemple : « Si le bouton est appuyé, alors allumer la LED, sinon éteindre la LED. » Si le bouton n’est pas appuyé, le programme suit la partie « sinon ». Pour qu’un robot vérifie régulièrement son environnement, place la condition dans une boucle « répéter indéfiniment ». Sans cette boucle, le robot ne vérifie parfois la condition qu’une seule fois au démarrage. Chaque mot compte : « tourner à droite » n’est pas la même instruction que « avancer ». Chaque durée compte aussi : « attendre 1 seconde » et « attendre 3 secondes » ne donnent pas le même comportement.
Un programme traduit en langage courant
Lis ce programme : « Quand le programme commence ; répéter indéfiniment ; si la luminosité est faible, alors allumer la LED ; sinon éteindre la LED. » En langage courant, cela signifie : la carte vérifie sans arrêt la lumière. Quand il fait sombre, elle allume la LED. Quand il y a assez de lumière, elle l’éteint.
Programmer avec des blocs
Dans un langage de programmation par blocs, les instructions ressemblent à des pièces qui s’emboîtent. Les blocs de début lancent le programme. Les blocs d’action commandent une LED, un moteur ou un buzzer. Les blocs de contrôle permettent de répéter ou de choisir entre deux possibilités. Les blocs liés aux capteurs permettent de savoir si un bouton est appuyé, si une distance est petite ou si la lumière est faible. Pour construire ton programme, commence par placer le bloc de démarrage. Ajoute ensuite les blocs dans l’ordre où ils doivent être exécutés. Si tu veux que l’objet réagisse tout le temps, place les instructions dans une boucle. Si l’objet doit choisir selon une information, ajoute une condition. Relis ensuite ton programme comme une histoire : « D’abord…, puis…, si…, alors… ». Cette lecture permet de repérer une erreur avant même d’essayer l’objet. Par exemple, si tu places « éteindre la LED » juste après « allumer la LED », sans attente entre les deux, la LED s’allumera puis s’éteindra aussitôt. L’effet sera peut-être trop rapide pour être observé.
Vérifie et améliore ton programme
- Compare le résultat obtenu avec le but annoncé : le robot fait-il vraiment ce que tu attendais ?
- Vérifie le sens de chaque condition : « distance inférieure à 10 cm » ne signifie pas « obstacle loin ».
- Contrôle l’ordre des instructions : un robot ne peut pas s’arrêter avant d’avoir reçu l’ordre d’avancer.
- Cherche les répétitions nécessaires : une veilleuse doit surveiller la lumière plusieurs fois, pas seulement au démarrage.
- Teste une situation à la fois : bouton appuyé, puis bouton non appuyé ; lumière faible, puis lumière forte.
- Modifie une seule instruction si le résultat ne convient pas, puis observe de nouveau ce qui change.
Attention aux programmes impossibles à deviner
Ne suppose jamais qu’un objet va « comprendre tout seul ». Si le programme ne contient pas l’instruction « arrêter le moteur », le moteur peut continuer à tourner. Si le programme ne demande pas de lire le capteur, la carte ne peut pas utiliser l’information. Nova dit : un bon programme indique le début, les vérifications, les actions et, si besoin, la fin.
Expliquer et critiquer un programme
Comprendre un programme, ce n’est pas seulement nommer ses blocs. Tu dois pouvoir raconter son comportement avec des phrases précises. Pour cela, cherche d’abord l’événement de départ. Repère ensuite les capteurs utilisés : quelle information est lue ? Observe les conditions et les boucles. Termine en nommant les actionneurs : que font la LED, le moteur ou le buzzer ? Puis critique le programme en le comparant au but. Un programme peut être correct mais incomplet. Par exemple, un programme qui allume une lampe lorsque le bouton est appuyé peut être correct. Mais si le but est d’éteindre automatiquement la lampe quand le bouton est relâché, il faut aussi prévoir une instruction pour l’éteindre. Un programme peut aussi contenir une instruction inutile. Si une LED doit rester allumée, répéter sans arrêt « allumer la LED » fonctionne, mais ce n’est pas toujours nécessaire. Prépare ainsi ton entrée en 6e : observe, explique, teste et améliore. Nova est avec toi : une erreur dans un programme n’est pas un échec, c’est un indice pour mieux comprendre.
Exemples résolus
Faire réagir une veilleuse
Énoncé. Programme une veilleuse qui s’allume quand il fait sombre et qui s’éteint quand la pièce est suffisamment éclairée.
- Étape 1 : repère le capteur. Le capteur de lumière reçoit le signal lumineux et indique si la luminosité est faible ou suffisante.
- Étape 2 : repère l’actionneur. La LED ou la lampe produit de la lumière : c’est l’actionneur.
- Étape 3 : choisis une condition : « si la luminosité est faible, alors allumer la LED, sinon éteindre la LED ».
- Étape 4 : place cette condition dans une boucle « répéter indéfiniment » pour que la veilleuse vérifie régulièrement la lumière.
Résultat : Le programme surveille la luminosité en continu : la LED s’allume dans l’obscurité et s’éteint lorsque la lumière revient.
Arrêter un robot devant un obstacle
Énoncé. Un robot doit avancer tant qu’il ne rencontre pas d’obstacle proche. Dès qu’un obstacle est détecté, il doit s’arrêter.
- Étape 1 : le capteur de distance mesure l’espace entre le robot et l’obstacle.
- Étape 2 : les moteurs sont les actionneurs, car ils font avancer ou arrêter le robot.
- Étape 3 : écris la condition : « si la distance est inférieure à 10 cm, alors arrêter les moteurs, sinon avancer ».
- Étape 4 : répète cette condition indéfiniment afin que le robot vérifie sa distance pendant son déplacement.
Résultat : Le robot avance lorsque l’obstacle est loin et s’arrête lorsque le capteur indique une distance inférieure à 10 cm.
Le test des cinq sens
Nova te souffle ce repère : si un élément voit, entend, mesure, détecte ou reçoit un appui, pense « capteur ».
Le test de l’action
Si un élément éclaire, sonne, bouge ou chauffe après un ordre, pense « actionneur ».
Lis ton programme à voix haute
Nova lit chaque bloc comme une phrase. Si ton histoire devient étrange, l’ordre des blocs est peut-être à corriger.
Mes exercices
Capteur ou actionneur ?
★☆☆Classe chaque élément dans la bonne catégorie.
- Capteur de lumière
- Moteur
- Buzzer
- Bouton poussoir
Voir le corrigé
- Capteur : Il détecte la lumière reçue.
- Actionneur : Il produit un mouvement.
- Actionneur : Il produit un son.
- Capteur : Il détecte un appui.
Les mots justes
★☆☆Indique si chaque affirmation est vraie ou fausse.
- Un capteur de distance peut informer un robot qu’un obstacle est proche.
- Un actionneur sert à détecter la lumière.
- La carte programmable peut traiter une information reçue.
- Un programme peut donner un ordre à un moteur.
Voir le corrigé
- Vrai : Le capteur mesure une distance et transmet cette information.
- Faux : C’est un capteur de lumière qui détecte la lumière.
- Vrai : Elle exécute le programme et envoie des ordres.
- Vrai : Le moteur reçoit l’ordre de tourner, de ralentir ou de s’arrêter.
La chaîne d’un robot
★★☆Complète chaque chaîne avec les mots proposés : capteur de distance, carte programmable, moteurs.
- Obstacle proche → ________ → information de distance → ________ → ordre d’arrêt → ________.
- Dans cette chaîne, indique le capteur puis les actionneurs.
Voir le corrigé
- Obstacle proche → capteur de distance → information de distance → carte programmable → ordre d’arrêt → moteurs. Le capteur détecte, la carte traite et les moteurs agissent.
- Le capteur est le capteur de distance ; les actionneurs sont les moteurs. Les moteurs réalisent le mouvement ou l’arrêt.
Remets le programme en ordre
★★☆Range les instructions dans l’ordre pour faire avancer un robot pendant 2 secondes puis l’arrêter.
- Instructions mélangées : arrêter les moteurs ; quand le programme commence ; attendre 2 secondes ; démarrer les moteurs.
Voir le corrigé
- Quand le programme commence ; démarrer les moteurs ; attendre 2 secondes ; arrêter les moteurs. Le robot doit démarrer avant d’attendre, puis s’arrêter après l’attente.
Dessine la chaîne d’information
★★☆Trace dans le cadre trois cases reliées par des flèches pour représenter une porte automatique : capteur de mouvement, carte programmable, moteur.
- Ajoute sous les flèches les informations « mouvement détecté » puis « ordre d’ouvrir ».
Voir le corrigé
- Schéma attendu : capteur de mouvement → carte programmable → moteur, avec « mouvement détecté » sur la première flèche et « ordre d’ouvrir » sur la seconde flèche. Le capteur détecte, la carte décide et le moteur ouvre la porte.
Traduis un programme
★★★Explique avec une phrase complète ce que fait ce programme : « Quand le programme commence ; répéter indéfiniment ; si le bouton est appuyé, alors allumer la LED ; sinon éteindre la LED. »
Rédige ton explication.
Voir le corrigé
- Réponse attendue : « Le programme vérifie sans arrêt si le bouton est appuyé ; si c’est le cas, il allume la LED, sinon il l’éteint. » : L’explication doit citer la boucle, la condition et l’action de la LED.
Trouve l’instruction manquante
★★★Complète le programme pour que la LED s’éteigne lorsque le bouton n’est pas appuyé.
- Si le bouton est appuyé, alors allumer la LED, sinon ________.
- Justifie ton choix.
Voir le corrigé
- Si le bouton est appuyé, alors allumer la LED, sinon éteindre la LED. La partie « sinon » indique ce qui doit se passer lorsque la condition est fausse.
- Phrase modèle : « J’ajoute “éteindre la LED” car, lorsque le bouton n’est pas appuyé, la condition est fausse et la LED doit s’éteindre. » : La justification doit relier la condition à l’action attendue.
Imagine un avertisseur
★★★Écris un algorithme pour qu’un buzzer sonne lorsqu’un capteur de distance détecte un obstacle proche et reste silencieux sinon.
Utilise les expressions « quand le programme commence », « répéter indéfiniment », « si », « alors » et « sinon ».
Voir le corrigé
- Réponse attendue : « Quand le programme commence ; répéter indéfiniment ; si la distance est inférieure à 10 cm, alors jouer un son avec le buzzer, sinon arrêter le buzzer. » : Toute réponse équivalente est acceptée si elle utilise le capteur, une condition, le buzzer et les deux cas possibles.
Évaluation
Lis attentivement chaque situation, puis réponds avec des mots précis.
- Dans un robot, nomme l’élément qui détecte un obstacle./ 3
- Dans ce même robot, nomme l’élément qui permet au robot d’avancer./ 3
- Complète la chaîne : capteur de lumière → ________ → LED./ 3
- Explique la différence entre un capteur et un actionneur./ 4
- Écris l’instruction manquante : « Si la luminosité est faible, alors allumer la LED, sinon ________. »/ 2
- Traduis en langage courant : « Répéter indéfiniment ; si le bouton est appuyé, alors jouer un son. »/ 3
- Indique pourquoi une boucle est utile dans un programme de détection d’obstacle./ 2
Voir le corrigé de l'évaluation
- Un capteur de distance. (3 pts)
- Les moteurs sont les actionneurs qui permettent au robot d’avancer. (3 pts)
- capteur de lumière → carte programmable → LED. (3 pts)
- Phrase attendue : « Un capteur détecte une information venant de l’extérieur, tandis qu’un actionneur réalise une action après avoir reçu un ordre. » (4 pts)
- éteindre la LED (2 pts)
- Phrase attendue : « Le programme vérifie sans arrêt si le bouton est appuyé et joue un son lorsque c’est le cas. » (3 pts)
- Phrase attendue : « La boucle est utile car elle permet au robot de vérifier régulièrement si un obstacle est proche pendant son déplacement. » (2 pts)
Erreurs fréquentes
| Erreur à éviter | Pourquoi | Le bon réflexe |
|---|---|---|
| Dire qu’une LED est un capteur. | Une LED ne détecte pas ce qui se passe autour d’elle : elle reçoit un ordre et produit de la lumière. | Demande-toi si l’élément détecte une information ou s’il réalise une action : la LED est un actionneur. |
| Écrire une condition sans prévoir ce qui se passe dans l’autre cas. | L’objet peut alors conserver une ancienne action, par exemple une lampe peut rester allumée. | Ajoute souvent une partie « sinon » et indique clairement l’action attendue. |
| Utiliser un capteur dans le programme sans boucle. | La carte ne vérifie alors l’information qu’une seule fois, au début du programme. | Place la vérification dans « répéter indéfiniment » lorsque l’objet doit réagir pendant son fonctionnement. |
Guide pour les parents
Faites expliquer l’objet avec des exemples familiers : lampe automatique, sonnette, ventilateur ou robot.
- Demandez : « Quel élément détecte ? Quel élément agit ? » puis laissez l’enfant justifier sa réponse avec une phrase complète.
- Inventez une petite situation, par exemple une lampe qui s’allume avec un bouton, et faites dire les instructions dans l’ordre.
- Si une réponse est fausse, demandez ce que l’objet ferait réellement : cette question aide à repérer une instruction manquante.
Temps conseillé : ~15 min.
Questions fréquentes
Un bouton est-il un capteur ?
Oui. Il détecte l’appui ou l’absence d’appui et transmet cette information à la carte programmable.
Une batterie est-elle un actionneur ?
Non. La batterie fournit de l’énergie. Elle ne détecte pas une information et ne réalise pas directement l’action demandée.
Pourquoi faut-il utiliser une boucle ?
Utilise une boucle quand l’objet doit vérifier plusieurs fois une information, par exemple la présence d’un obstacle ou le niveau de lumière.
Que signifie « si… alors… sinon… » ?
Le programme choisit une action si la condition est vraie et une autre action si la condition est fausse.
Teste-toi avec Nova
Avant cette notion
Dans le même domaine
Fonctions techniques, solutions technologiques et représentation des objets en CM2 : leçon, exercices et évaluation
Nova te rappelle qu’un objet technique est fabriqué par des humains pour répondre à un besoin. Repère d’abord le besoin, puis les fonctions techniques et enfin les solutions choisies pour les assurer.
Sciences et technologieConcevoir une maquette en CM2 : démarche technologique, leçon et exercices
Nova te rappelle qu'une maquette est une représentation simplifiée qui permet de tester une idée avant de fabriquer un objet.
Sciences et technologieBesoins et objets techniques en CM2 : leçon, exercices et évaluation
Nova te rappelle qu’un objet technique est fabriqué ou transformé par les humains pour répondre à un besoin. Un même besoin peut être satisfait par plusieurs objets, et un même objet peut parfois répondre à plusieurs besoins.
Les messages de l’équipage
Personne n’a encore laissé de message sur cette fiche. Sois la première ou le premier !